Forschungsmethoden
Die Filmaufnahme des Gewichthebers und die Messung der Kinematik der Hebung
Deutsche Zusammenfassung von Tyazhelaya Atletika. Ezhegodnik 1982 (Moskau: Fizkultura i Sport, 1982), S. 60–64: der Text ist eine Paraphrase, keine Übersetzung; Datentabellen sind vollständig mit deutschen Beschriftungen wiedergegeben; Abbildungen sind die Originalbilder.
Hintergrund
- Frühere Technikuntersuchungen (N. I. Lutschkin, L. N. Sokolow, R. A. Roman, M. S. Schakirsjanow, A. I. Falamejew und andere) behalten ihren Wert. Ohne elektronische Aufzeichnung waren sie jedoch ungenau und nicht systemisch: Sie betrachteten entweder die Hantelbahn oder die Gelenkwinkel.
- Hier wird die Hebung als System motorischer Handlungen aus Teilsystemen betrachtet. Jedes wird durch Schlüsselkörperstellungen begrenzt und hat sein eigenes Ziel (Aufgabe und Parameteränderung), das dem Ganzen dient. Optimale Gelenkwinkel und andere Parameter müssen gemeinsam untersucht werden. Die pädagogische Kinesiologie ermöglicht dies durch die präzise Filmaufnahme der Körpersegmente und der Hantel.
Ausrüstung und Datenverarbeitung
- Entwickelt im Labor für Pädagogische Kinesiologie des E.-Vilde-Pädagogischen-Instituts Tallinn (Leiter Ch. Ch. Gross): elektronische Geschwindigkeitsstabilisierung der Filmkamera (25, 50, 100 Bilder/s) und elektronische Synchronisation von zwei oder mehr Kameras für die Mehrebenen-Filmaufnahme.
- Ein halbautomatischer Koordinaten-Digitalisierer überträgt jedes Bild als ein Array auf Lochstreifen, nummeriert wie das Bild. Array 0 enthält den Zustand des Digitalisierers. Hintergrundpunkte in festem, bekanntem Abstand liefern die X-Achse und den Maßstab; jedes Bild enthält dieselbe Anzahl davon.
- Das Computerprogramm „Kinematische Analyse" berechnet die Parameter von Reißen und Stoßen (bis zu 200,000 Werte) und korrigiert für die Filmaufnahme im 45°-Winkel.
- Mehr als 7-mal schneller als zuvor; Fehler höchstens 1–2%.
Ziele
- 1. Beste Kameraposition(en) für die Filmaufnahme im normalen Training oder Wettkampf.
- 2. Ein System kinematischer Punkte an den Gelenken, mit Algorithmen zur Berechnung der Parameter.
- 3. Erste Analyse der Bewegung der Hantel, der Körpersegmente und der Gelenkwinkel.
Marker und berechnete Größen
Tabelle 1. Kinematische Punkte
| Nr. | Hauptsatz (Reißen, Umsetzen) | Nr. | Zusätzliche Punkte für das Ausstoßen |
| 1 | Ohrläppchen | 1 | rechtes Kniegelenk |
| 2 | Schultergelenk | 2 | rechtes Sprunggelenk |
| 3 | Hüftgelenk | 3 | rechte Zehenspitze |
| 4 | Kniegelenk | 4 | rechte Ferse |
| 5 | Sprunggelenk | 5 | Hand |
| 6 | linke Zehenspitze | ||
| 7 | linke Ferse | ||
| 8 | Ellbogengelenk | ||
| 9 | Hantel |
Tabelle 2. Computerdefinitionen (Algorithmen); die Nummern beziehen sich auf die Hauptpunkte in Tabelle 1
| Nr. | Größe | Punkte |
| 1 | Winkel | 1 2 3 |
| 2 | Winkel | 2 3 4 |
| 3 | Winkel | 5 4 3 |
| 4 | Winkel | 4 5 6 |
| 5 | Winkel | 2 8 9 |
| 6 | Winkel | 2 3 9 |
| 7 | Neigung | 3 2 |
| 8 | Neigung | 3 4 |
| 9 | Neigung | 5 4 |
| 10 | y-Koordinate | 9 |
| 11 | y-Geschwindigkeit | 9 |
| 12 | y-Beschleunigung | 9 |
| 13 | x-Koordinate | 9 |
| 14 | x-Geschwindigkeit | 9 |
| 15 | x-Beschleunigung | 9 |
| 16 | y-Koordinate | 2 |
| 17 | y-Geschwindigkeit | 2 |
| 18 | y-Beschleunigung | 2 |
| 19 | x-Koordinate | 2 |
| 20 | x-Geschwindigkeit | 2 |
| 21 | x-Beschleunigung | 2 |
| 22 | y-Koordinate | 3 |
| 23 | x-Koordinate | 3 |
| 24 | x-Geschwindigkeit | 3 |
| 25 | y-Koordinate | 6 |
| 26 | y-Koordinate | 7 |
Definition 1 ist als „12 3" gedruckt (Abstand beschädigt). Die Anzahl der Definitionen hängt von der Forschungsaufgabe ab; die Punkte werden in fester Reihenfolge digitalisiert.
Experiment zur Kameraposition
- 32 Bilder/s; Objektiv 7 m vom Heber entfernt; 35-mm-Film; Maßstab alle 10 cm markiert.
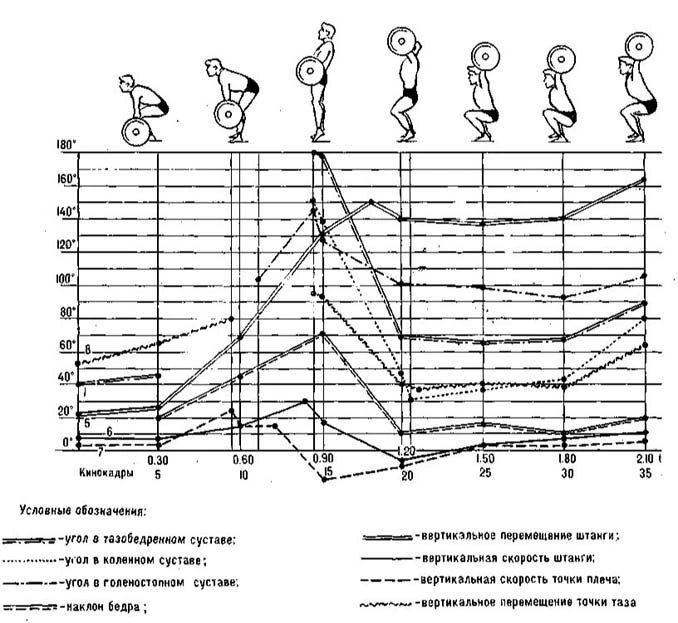
- Seitenansicht (Abb. 1): ungeeignet, weil die Hantelscheiben den Körper verdecken. Hüft-, Knie- und Sprunggelenkwinkel, die Neigung des Oberschenkels und der Anstieg des Hüftpunkts können nicht verfolgt werden.
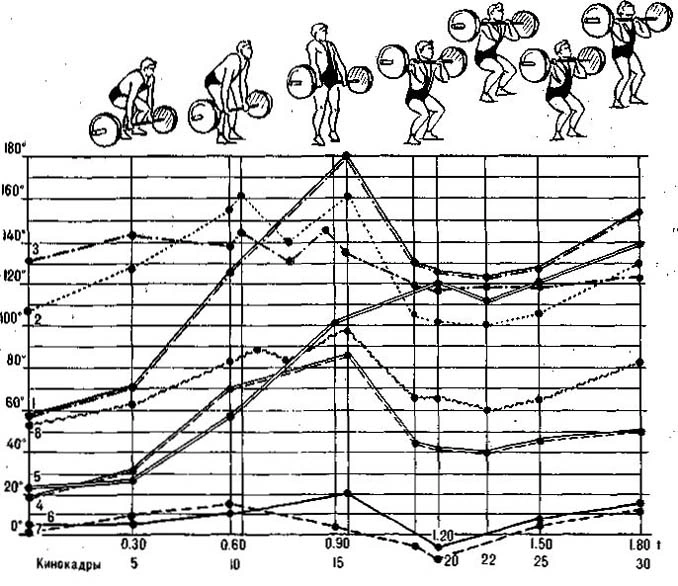
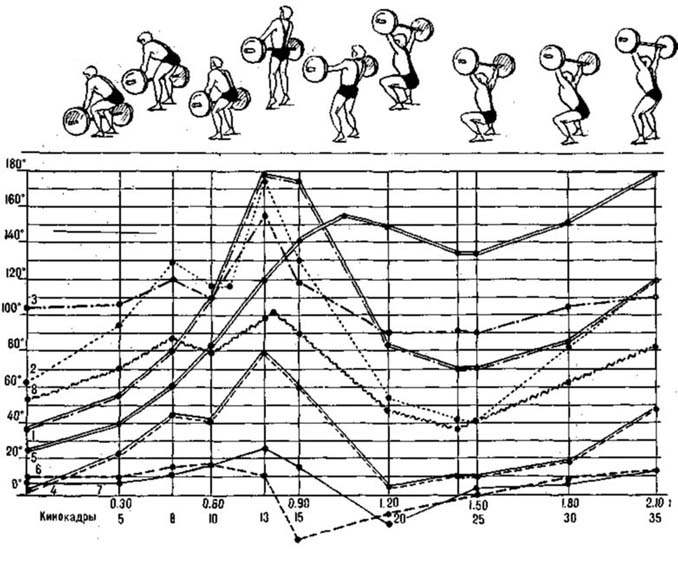
- Vorderseitenansicht und Rückseitenansicht im 45°-Winkel (Abb. 2, 3): umfassendste Daten zu Winkeln, Verlagerungen und Geschwindigkeiten in jedem Moment.
Erste Ergebnisse
- Umsetzen mit Halbkniebeuge, Vorderseitenansicht (Abb. 2; Kurven 1–8 in der Reihenfolge der Legende von Abb. 1): Hüft- und Kniewinkel, der Anstieg des Hüftpunkts und die Schultergeschwindigkeit sinken nach Bild 10, erreichen dann bei Bild 15 ihren Höhepunkt (alle Gelenke gestreckt), dann fallen fast alle wieder. Nur die Hantel steigt weiter, bis Bild 20.
- Reißen, Rückseitenansicht (Abb. 3): Hüft- und Kniewinkel sowie die Oberschenkelneigung beginnen früher abzunehmen als beim Umsetzen (Bild 8). Fast alle Winkel steigen danach bis Bild 20 und fallen dann wieder.
- Weltrekordhalter wurden nicht gefilmt, und es gibt noch keine allgemeinen Daten zu Spitzenhebern. Nächster Schritt: optimale Modelle des Reißens, des Umsetzens und des Ausstoßens.
Schlussfolgerungen
- Eine geschwindigkeitsstabilisierte Kamera verwenden, und elektronisch synchronisierte Kameras für zwei oder mehr Ebenen.
- Von der Vorderseite oder der Rückseite filmen. Für zwei Ebenen eine Kamera an der Vorderseite und eine an der Rückseite aufstellen, jeweils im 45°-Winkel.
- Präzise Filmaufnahme und Computermessung machen optimale Modelle der Technik von Reißen und Stoßen möglich.